Wprowadzenie
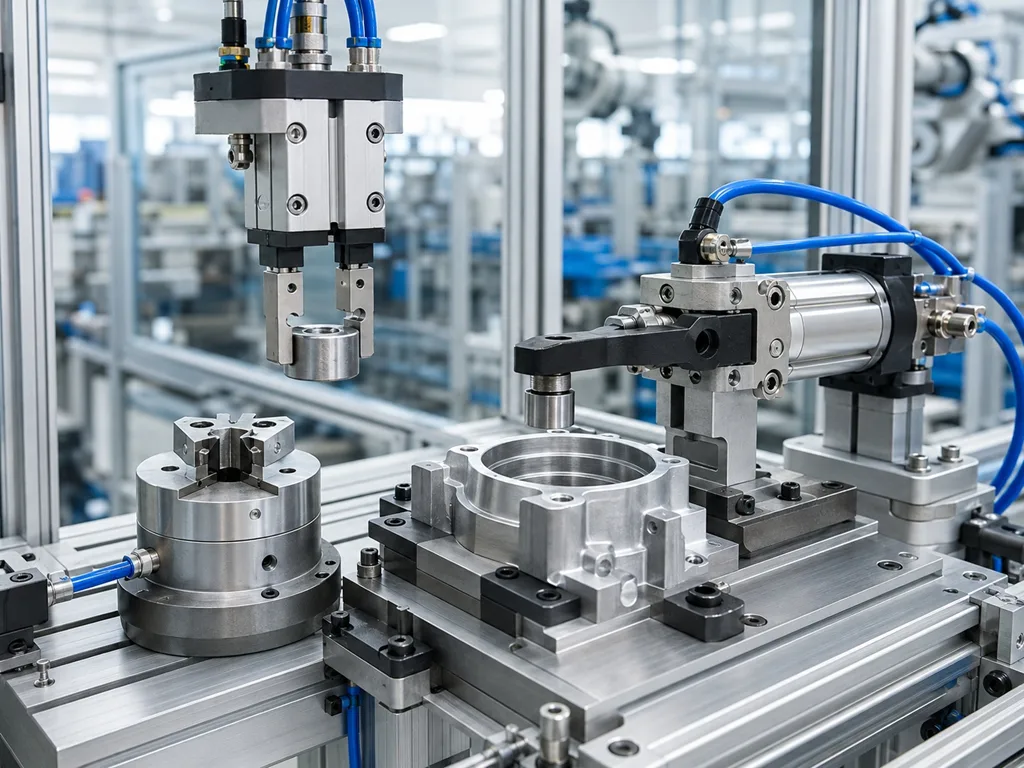
Chwytaki pneumatyczne i siłowniki zaciskowe stosuje się, gdy urządzenia automatyki muszą chwytać, pozycjonować, przenosić lub unieruchamiać detal. Są powszechne w systemach pick-and-place, osprzęcie końcowym robotów, maszynach montażowych, stanowiskach z przyrządami mocującymi, urządzeniach pakujących i liniach kontrolnych. W przeciwieństwie do prostego siłownika, który tylko pcha lub ciągnie, chwytaki i siłowniki zaciskowe mają bezpośredni kontakt z detalem.
Dlatego ich dobór wymaga większej uwagi. Element wykonawczy musi być dopasowany do kształtu detalu, wymaganej siły chwytu, skoku, rodzaju szczęk, długości ramienia zaciskowego, prędkości cyklu i dostępnej przestrzeni. Zbyt mała siła może spowodować upuszczenie detalu. Zbyt duża może go uszkodzić. Nieprawidłowe ustawienie może prowadzić do nierównomiernego zużycia lub niestabilnej manipulacji.
Kategoria siłowników pneumatycznych HOMIPNEU obejmuje chwytaki równoległe, chwytaki trójpalcowe, chwytaki niskoprofilowe, chwytaki cienkie, chwytaki palcowe, siłowniki zaciskowe obrotowe, siłowniki zaciskowe dźwigniowe i siłowniki zatrzymujące do różnych zadań związanych z manipulacją i mocowaniem detali.
Chwytaki pneumatyczne w systemach pick-and-place
Chwytaki pneumatyczne służą do przytrzymywania detalu podczas przenoszenia go z jednego położenia do drugiego. Chwytak równoległy zamyka dwie szczęki w swoim kierunku. Chwytak trójpalcowy może centrować detale okrągłe lub o nieregularnych kształtach. Chwytak niskoprofilowy oszczędza miejsce tam, gdzie dostępna wysokość jest ograniczona.
Produkty takie jak pneumatyczny chwytak równoległy MHZ2, pneumatyczny chwytak równoległy MHL2, pneumatyczny chwytak równoległy MHS, oraz chwytak trójpalcowy z otworem przelotowym MHSH3 odpowiadają na różne potrzeby związane z chwytaniem.
Najlepszy chwytak to nie tylko ten o największej sile. To taki, który jest dopasowany do geometrii detalu, powierzchni styku, skoku szczęk i prędkości cyklu.
Siła chwytu i ochrona detalu
Siła chwytu powinna być wystarczająca do utrzymania detalu podczas przyspieszania, przemieszczania i zwalniania. Jednak nadmierna siła może pozostawić ślady na elementach z tworzyw sztucznych, odkształcić miękkie materiały lub uszkodzić wykończone powierzchnie. W przypadku delikatnych detali mogą być potrzebne nakładki na szczęki lub palce wykonane na zamówienie.
Masa detalu to tylko jeden z czynników. Tarcie między szczękami a detalem, prędkość ruchu, kierunek przyspieszenia i współczynnik bezpieczeństwa wpływają na wymaganą siłę. Detal trzymany pionowo może wymagać większej siły chwytu niż ten sam detal podparty od dołu.
W przypadku maszyn OEM należy przetestować chwytak z rzeczywistymi detalami, uwzględniając dopuszczalne odchyłki wymiarowe. Chwytak, który działa z jedną próbką, może zawieść przy niewielkiej zmianie wymiaru detalu.
Skok szczęk i konstrukcja palców
Skok szczęk musi obejmować zakres wymiarów detali. Jeśli jest zbyt krótki, chwytak nie otworzy się wystarczająco, aby umożliwić załadunek, lub nie zamknie się na tyle, by pewnie utrzymać detal. Jeśli skok jest zbyt długi, czas cyklu może się wydłużyć, a chwytak może być większy niż potrzeba.
Do szczęk chwytaka często mocuje się palce wykonane na zamówienie. Powinny one być możliwie krótkie i sztywne. Długie palce zwiększają obciążenie momentem i mogą zmniejszać dokładność chwytania. Lekkie palce są korzystne w szybko poruszającym się osprzęcie końcowym.
Tam, gdzie to możliwe, konstrukcja palców powinna umożliwiać samoczynne pozycjonowanie detalu. Rowki w kształcie litery V, miękkie nakładki i odpowiednio ukształtowane powierzchnie styku mogą poprawić powtarzalność.
Siłowniki zaciskowe do przyrządów mocujących
Siłowniki zaciskowe unieruchamiają detal podczas obróbki, montażu, spawania, kontroli lub pakowania. Mogą dociskać go od góry, obracać się do pozycji roboczej lub utrzymywać go przy powierzchni przyrządu mocującego.
Obrotowe siłowniki zaciskowe, takie jak obrotowe siłowniki zaciskowe MKB, obrotowe siłowniki zaciskowe ACK, oraz obrotowe siłowniki zaciskowe MRB są przydatne, gdy ramię zaciskowe musi odsunąć się na czas załadunku. Dźwigniowe siłowniki zaciskowe, takie jak pneumatyczne dźwigniowe siłowniki zaciskowe JGL sprawdzają się w zadaniach mocowania w przyrządach.
Siła zacisku zależy od wielkości siłownika, ciśnienia, długości ramienia i geometrii zacisku. Długie ramiona zmniejszają efektywną siłę zacisku i zwiększają naprężenia.
Siłowniki zatrzymujące do obsługi przenośników
Siłowniki zatrzymujące służą do zatrzymywania palet, produktów lub nośników na przenośnikach. Muszą wytrzymywać powtarzające się uderzenia i niezawodnie utrzymywać pozycję. Na zautomatyzowanych liniach siłownik zatrzymujący może wykonywać tysiące cykli dziennie.
Produkty takie jak pneumatyczne siłowniki zatrzymujące RSDQB i pneumatyczne siłowniki zatrzymujące TWH wspierają automatyzację przenośników i zadania związane z transportem materiałów.
Przy wyborze siłownika zatrzymującego należy sprawdzić masę ładunku, prędkość przenośnika, energię uderzenia, pozycję montażową oraz to, czy potrzebna jest amortyzacja. Zbyt mały siłownik może szybko się zużyć lub nie zatrzymywać ładunku w sposób powtarzalny.
Czujniki i logika sterowania
Chwytaki i siłowniki zaciskowe często wymagają potwierdzenia położenia. Maszyna może potrzebować informacji, czy detal został chwycony, zacisk jest zamknięty lub siłownik zatrzymujący jest wysunięty. Taką informację zwrotną mogą zapewnić czujniki magnetyczne, wyłączniki zbliżeniowe lub czujniki zewnętrzne.
Ze względów bezpieczeństwa i niezawodności nie należy zakładać, że sygnał zaworu oznacza prawidłowe przemieszczenie elementu wykonawczego. Czujniki pomagają wykrywać brakujące detale, zablokowany ruch, niskie ciśnienie powietrza lub przeszkody mechaniczne.
W manipulacji robotycznej sygnały otwarcia i zamknięcia chwytaka są szczególnie przydatne do zapobiegania upuszczeniu detali i błędom sekwencji.
Typowe błędy
Jednym z częstych błędów jest dobór chwytaka wyłącznie na podstawie masy detalu. Znaczenie mają również jego kształt, tarcie, przyspieszenie i orientacja chwytu. Innym błędem jest stosowanie długich, ciężkich palców wykonanych na zamówienie bez sprawdzenia obciążenia momentem.
W przypadku siłowników zaciskowych częstym problemem jest stosowanie zbyt długiego ramienia. Zmniejsza to siłę i zwiększa naprężenia mechaniczne. W przypadku siłowników zatrzymujących często nie docenia się energii uderzenia.
Problemy z manipulacją może również powodować niewłaściwe zasilanie powietrzem. Niskie ciśnienie, małe zawory i ograniczony przepływ w przewodach mogą zmniejszyć siłę chwytu lub spowolnić ruch zacisku.
Praktyczne wskazówki dotyczące zakupu i testowania
Chwytaki należy testować z rzeczywistymi detalami, zamiast jedynie sprawdzać siłę katalogową. Użyj detali o najmniejszych i największych przewidywanych wymiarach oraz przetestuj powierzchnie, które mogą być zaolejone, zakurzone, gładkie lub lekko chropowate. Stan powierzchni styku może zmienić wymaganą siłę chwytu.
Przed zamówieniem siłownika zaciskowego należy potwierdzić ostateczną długość ramienia, punkt zacisku i geometrię przyrządu. Jeśli punkt zacisku oddali się od środka obrotu, dostępna siła działająca na detal ulegnie zmianie. Rysunek przyrządu jest często bardziej przydatny niż sam numer modelu siłownika.
W przypadku siłowników zatrzymujących należy zasymulować rzeczywistą prędkość przenośnika i obciążenie. Siłownik, który działa podczas powolnej próby ręcznej, może nie wytrzymać powtarzających się uderzeń w warunkach produkcyjnych. Jeśli prędkość linii jest wysoka, należy dokładnie przeanalizować amortyzację i energię uderzenia.
Dopasowanie elementu wykonawczego do detalu
Dobór do zastosowań związanych z manipulacją należy rozpoczynać od detalu, a nie od katalogu elementów wykonawczych. Do okrągłego detalu może pasować chwytak trójpalcowy, ponieważ jego szczęki mogą go wycentrować. W przypadku płaskiego, prostokątnego detalu lepiej może sprawdzić się chwytak równoległy z palcami wykonanymi na zamówienie. Detal, który musi być przytrzymywany przy przyrządzie, może wymagać siłownika zaciskowego zamiast chwytaka.
Stan powierzchni również ma znaczenie. Gładki metal, miękkie tworzywo sztuczne, guma, zaolejone detale i delikatne wykończone powierzchnie wymagają różnych materiałów palców lub kształtów powierzchni styku. Niewielka zmiana materiału nakładek na szczęki może poprawić stabilność chwytu bez zwiększania ciśnienia powietrza lub wyboru większego elementu wykonawczego.
Powiązane produkty pneumatyczne
Chwytaki pneumatyczne i siłowniki zaciskowe współpracują z elektrozaworami, złączkami, regulatorami prędkości, czujnikami, przewodami i zespołami przygotowania powietrza. W kompletnym systemie manipulacyjnym należy łącznie sprawdzić siłę chwytaka, przepływ zaworu, prowadzenie przewodów i ciśnienie powietrza.
HOMIPNEU oferuje chwytaki równoległe, chwytaki trójpalcowe, chwytaki niskoprofilowe, siłowniki zaciskowe, siłowniki zatrzymujące i obrotowe siłowniki zaciskowe do urządzeń automatyki i OEM.
FAQ
Do czego służy chwytak pneumatyczny?
Służy do chwytania i zwalniania detali w systemach pick-and-place, aplikacjach robotycznych, maszynach montażowych i urządzeniach pakujących.
Jak dobrać siłę chwytu?
Należy uwzględnić masę detalu, tarcie, przyspieszenie, kierunek chwytu, materiał szczęk i współczynnik bezpieczeństwa. W miarę możliwości należy przeprowadzić testy z rzeczywistymi detalami.
Czym jest obrotowy siłownik zaciskowy?
To siłownik zaciskowy, który przed przyłożeniem siły zacisku obraca ramię do pozycji roboczej. Jest przydatny w przyrządach wymagających swobodnego dostępu podczas załadunku.
Dlaczego chwytak upuszcza detale?
Typowe przyczyny to zbyt mała siła chwytu, niskie ciśnienie powietrza, niewłaściwa konstrukcja palców, duże przyspieszenie, zaolejone detale lub nieprawidłowy skok szczęk.
Czy siłowniki zatrzymujące są takie same jak zwykłe siłowniki?
Nie. Siłowniki zatrzymujące są przeznaczone do zatrzymywania ładunków na przenośnikach i mogą wymagać odporności na uderzenia oraz wielokrotne cykle pracy.
Podsumowanie
Chwytaki pneumatyczne i siłowniki zaciskowe stykają się bezpośrednio z detalem, dlatego ich dobór musi odpowiadać detalowi i procesowi maszyny. Skuteczne chwytanie lub zaciskanie zależy od siły, skoku, konstrukcji szczęk, długości ramienia, czujników i stabilnego zasilania powietrzem. Gdy te elementy są właściwie dobrane, systemy manipulacyjne stają się szybsze, bezpieczniejsze i bardziej powtarzalne.