Введение
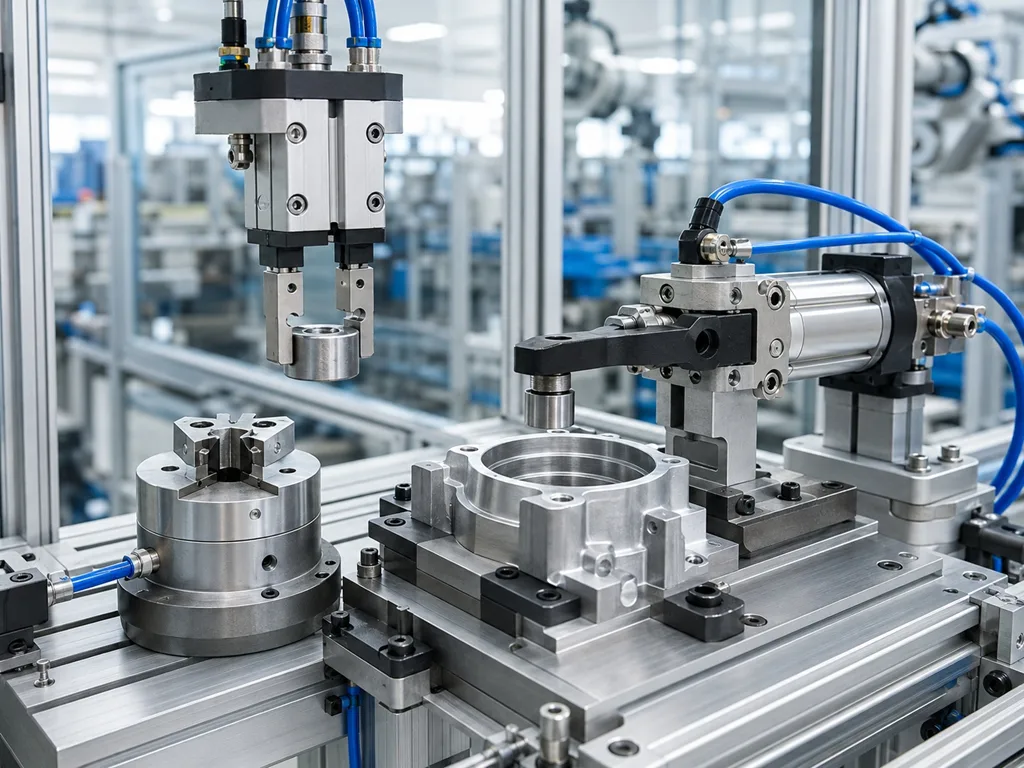
Пневматические захваты и прижимные цилиндры применяются, когда автоматизированное оборудование должно удерживать, позиционировать, перемещать или фиксировать заготовку. Они широко используются в системах захвата и переноса, рабочих органах роботов, сборочных машинах, на участках с зажимными приспособлениями, в упаковочном оборудовании и на контрольных линиях. В отличие от простого цилиндра, который только толкает или тянет, захваты и прижимные цилиндры непосредственно взаимодействуют с деталью.
Поэтому к их выбору нужно подходить особенно внимательно. Исполнительный механизм должен соответствовать форме детали, требуемому усилию захвата, ходу, типу губок, длине прижимного рычага, скорости цикла и доступному пространству. При недостаточном усилии деталь может выпасть. Чрезмерное усилие может её повредить. Неправильное выравнивание может привести к неравномерному износу или нестабильному перемещению.
В ассортимент пневматических цилиндров HOMIPNEU входят параллельные, трёхпальцевые, низкопрофильные, тонкие и пальцевые захваты, поворотно-прижимные, рычажно-прижимные и стопорные цилиндры для различных задач перемещения и фиксации деталей.
Пневматические захваты в системах захвата и переноса
Пневматические захваты удерживают деталь при её перемещении из одного положения в другое. Параллельный захват сводит две губки навстречу друг другу. Трёхпальцевый захват позволяет центрировать круглые детали или детали неправильной формы. Низкопрофильный захват экономит место там, где пространство по высоте ограничено.
Такие изделия, как пневматический параллельный захват MHZ2, пневматический параллельный захват MHL2, параллельный пневматический захват MHS и трёхпальцевый захват MHSH3 со сквозным отверстием позволяют решать различные задачи захвата.
Лучший захват — не обязательно тот, который развивает наибольшее усилие. Это захват, соответствующий геометрии детали, контактной поверхности, ходу губок и скорости цикла.
Усилие захвата и защита детали
Усилия захвата должно быть достаточно для удержания детали при ускорении, перемещении и отпускании. Однако чрезмерное усилие может оставить следы на пластиковых деталях, деформировать мягкие материалы или повредить обработанные поверхности. Для хрупких деталей могут потребоваться накладки на губки или специально изготовленные пальцы.
Масса детали — лишь один из факторов. На необходимое усилие также влияют трение между губками и деталью, скорость движения, направление ускорения и коэффициент запаса. Для детали, удерживаемой вертикально, может потребоваться большее усилие захвата, чем для той же детали с опорой снизу.
При разработке машин OEM испытайте захват на реальных деталях с учётом допустимых отклонений размеров. Захват, который работает с одним образцом, может оказаться ненадёжным при небольшом изменении размера детали.
Ход губок и конструкция пальцев
Ход губок должен охватывать весь диапазон размеров деталей. Если ход слишком мал, захват не сможет достаточно раскрыться для загрузки или достаточно закрыться для надёжного удержания. Если ход слишком велик, время цикла может увеличиться, а сам захват может оказаться больше необходимого.
К губкам захвата часто крепят специально изготовленные пальцы. По возможности пальцы должны быть короткими и жёсткими. Длинные пальцы увеличивают моментную нагрузку и могут снижать точность захвата. Лёгкие пальцы полезны для быстро движущихся рабочих органов.
По возможности конструкция пальцев должна обеспечивать самоцентрирование детали. V-образные канавки, мягкие накладки и профильные контактные поверхности могут повысить повторяемость.
Прижимные цилиндры для приспособлений
Прижимные цилиндры фиксируют деталь во время механической обработки, сборки, сварки, контроля или упаковки. Они могут прижимать заготовку сверху, поворачиваться в рабочее положение или удерживать её у поверхности приспособления.
Поворотно-прижимные цилиндры, такие как поворотно-прижимные цилиндры MKB, поворотно-прижимные цилиндры ACK и поворотно-прижимные цилиндры MRB полезны, когда прижимной рычаг должен отводиться в сторону для загрузки. Рычажно-прижимные цилиндры, такие как пневматические рычажно-прижимные цилиндры JGL подходят для зажима деталей в приспособлениях.
Усилие прижима зависит от размера цилиндра, давления, длины рычага и геометрии прижима. Длинные рычаги уменьшают фактическое усилие прижима и повышают механические нагрузки.
Стопорные цилиндры для конвейерных систем
Стопорные цилиндры используются для остановки паллет, изделий или носителей на конвейерах. Они должны выдерживать многократные удары и надёжно удерживать положение. На автоматизированных линиях стопорный цилиндр может выполнять тысячи циклов в день.
Такие изделия, как пневматические стопорные цилиндры RSDQB и пневматические стопорные цилиндры TWH применяются для автоматизации конвейеров и перемещения материалов.
При выборе стопора учитывайте массу груза, скорость конвейера, энергию удара, положение монтажа и необходимость демпфирования. Слишком маленький стопор может быстро износиться или не обеспечивать стабильную остановку груза.
Датчики и логика управления
Для захватов и прижимных цилиндров часто требуется подтверждение положения. Машине может потребоваться информация о том, захвачена ли деталь, закрыт ли зажим или выдвинут ли стопор. Такую обратную связь могут обеспечивать магнитные датчики, бесконтактные выключатели или внешние датчики.
Для обеспечения безопасности и надёжности не следует считать, что сигнал на клапан означает правильное перемещение исполнительного механизма. Датчики помогают обнаруживать отсутствие деталей, заклинивание, низкое давление воздуха или механические препятствия.
При роботизированном перемещении сигналы об открытом и закрытом состоянии захвата особенно полезны для предотвращения падения деталей и ошибок в последовательности операций.
Распространённые ошибки
Одна из распространённых ошибок — выбор захвата только по массе детали. Также важны форма детали, трение, ускорение и ориентация захвата. Другая ошибка — использование длинных и тяжёлых специально изготовленных пальцев без проверки моментной нагрузки.
При использовании прижимных цилиндров часто выбирают слишком длинный рычаг. Это снижает усилие и увеличивает механическую нагрузку. Для стопорных цилиндров часто недооценивают энергию удара.
Неправильная подача воздуха также может вызвать проблемы при перемещении деталей. Низкое давление, малые клапаны и ограничивающие поток трубки могут снизить усилие захвата или замедлить движение прижима.
Практические советы по выбору и испытаниям
Испытывайте захваты на реальных деталях, а не просто проверяйте усилие по каталогу. Используйте детали с минимальными и максимальными ожидаемыми размерами и проверяйте поверхности, которые могут быть маслянистыми, пыльными, гладкими или слегка шероховатыми. Состояние контактной поверхности может влиять на необходимое усилие захвата.
Перед заказом прижимного цилиндра уточните окончательную длину рычага, точку прижима и геометрию приспособления. Если точка прижима удаляется от центра вращения, доступное усилие на заготовке меняется. Чертёж приспособления зачастую полезнее, чем просто обозначение модели цилиндра.
Для стопорных цилиндров воспроизведите фактическую скорость конвейера и нагрузку. Стопор, который работает при медленной проверке вручную, может не выдержать многократных ударов на производстве. При высокой скорости линии следует тщательно оценить необходимость демпфирования и энергию удара.
Подбор исполнительного механизма к детали
При решении задач перемещения следует исходить из свойств детали, а не из каталога исполнительных механизмов. Для круглой детали может подойти трёхпальцевый захват, поскольку его губки способны её центрировать. Для плоской прямоугольной детали лучше может подойти параллельный захват со специально изготовленными пальцами. Для детали, которую необходимо удерживать прижатой к приспособлению, вместо захвата может потребоваться прижимной цилиндр.
Состояние поверхности также важно. Для гладкого металла, мягкого пластика, резины, маслянистых деталей и деликатных обработанных поверхностей требуются разные материалы пальцев или формы контактных поверхностей. Небольшое изменение материала накладок на губках может повысить стабильность захвата без увеличения давления воздуха или выбора более крупного исполнительного механизма.
Сопутствующая пневматическая продукция
Пневматические захваты и прижимные цилиндры работают совместно с электромагнитными клапанами, фитингами, регуляторами скорости, датчиками, трубками и блоками подготовки воздуха. Для создания полноценной системы перемещения проверяйте усилие захвата, пропускную способность клапана, прокладку трубок и давление воздуха в комплексе.
HOMIPNEU предлагает параллельные, трёхпальцевые и низкопрофильные захваты, прижимные, стопорные и поворотно-прижимные цилиндры для автоматизации и оборудования OEM.
Часто задаваемые вопросы
Для чего используется пневматический захват?
Он используется для удержания и отпускания деталей в системах захвата и переноса, при роботизированном перемещении, в сборочных машинах и упаковочном оборудовании.
Как выбрать усилие захвата?
Учитывайте массу детали, трение, ускорение, направление захвата, материал губок и коэффициент запаса. По возможности проводите испытания на реальных деталях.
Что такое поворотно-прижимной цилиндр?
Это прижимной цилиндр, который поворачивает рычаг в рабочее положение перед приложением усилия прижима. Он подходит для приспособлений, которым требуется свободный доступ для загрузки.
Почему захват роняет детали?
Распространённые причины: недостаточное усилие захвата, низкое давление воздуха, неудачная конструкция пальцев, быстрое ускорение, маслянистая поверхность деталей или неправильный ход губок.
Отличаются ли стопорные цилиндры от обычных?
Да. Стопорные цилиндры предназначены для остановки грузов на конвейерах и могут подвергаться ударным нагрузкам и многократным рабочим циклам.
Заключение
Пневматические захваты и прижимные цилиндры непосредственно контактируют с деталью, поэтому их выбор должен соответствовать детали и технологическому процессу машины. Надёжный захват или прижим зависит от усилия, хода, конструкции губок, длины рычага, датчиков и стабильной подачи воздуха. При правильном подборе этих параметров системы перемещения работают быстрее, безопаснее и обеспечивают более высокую повторяемость.