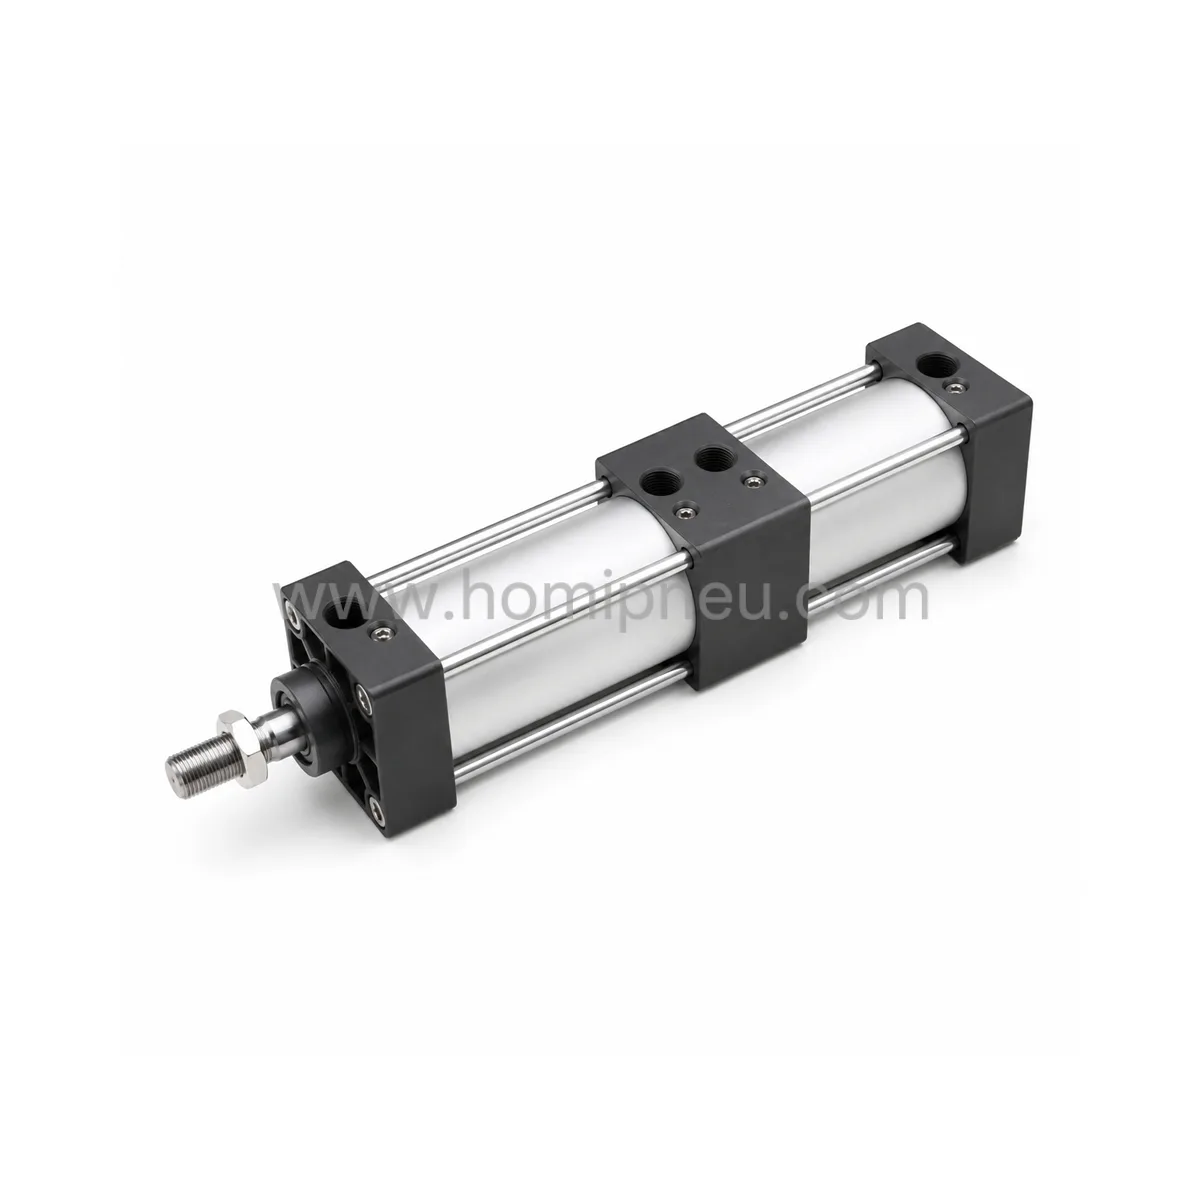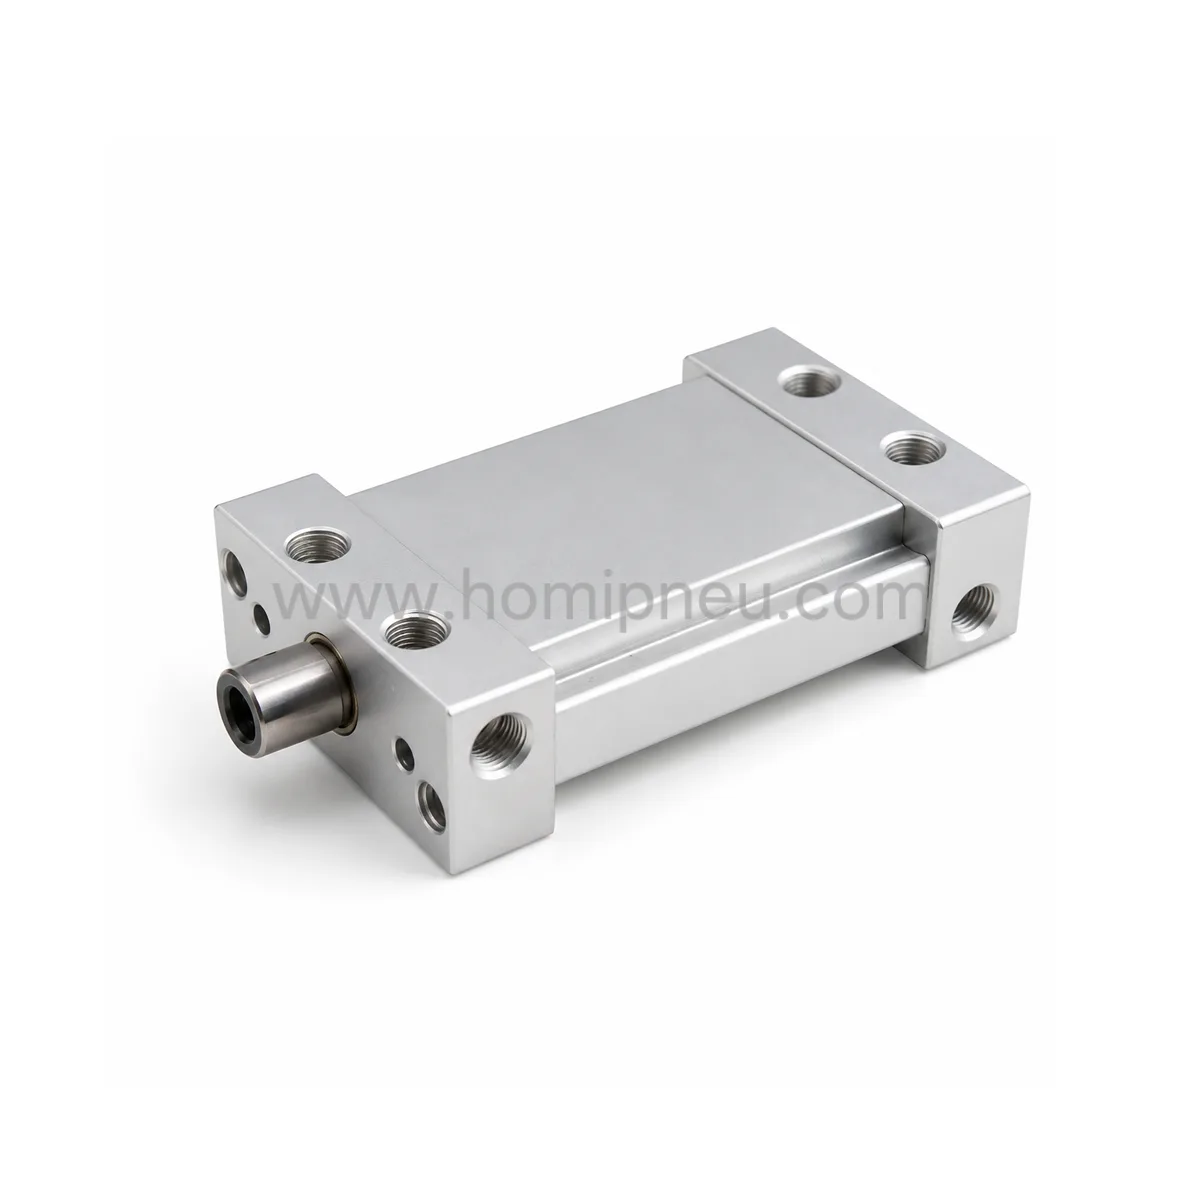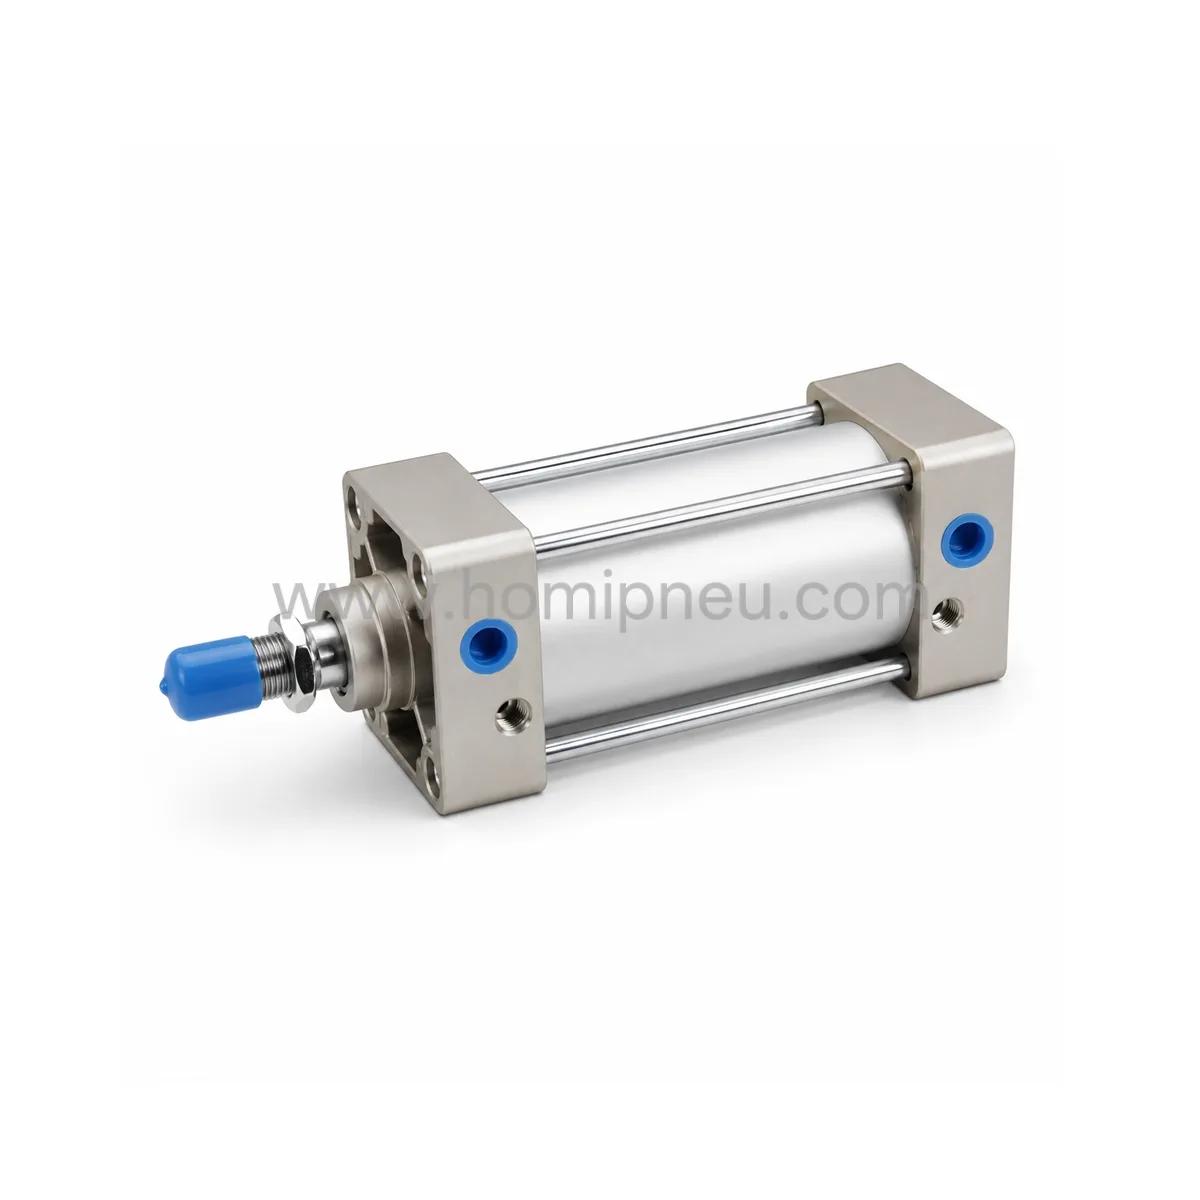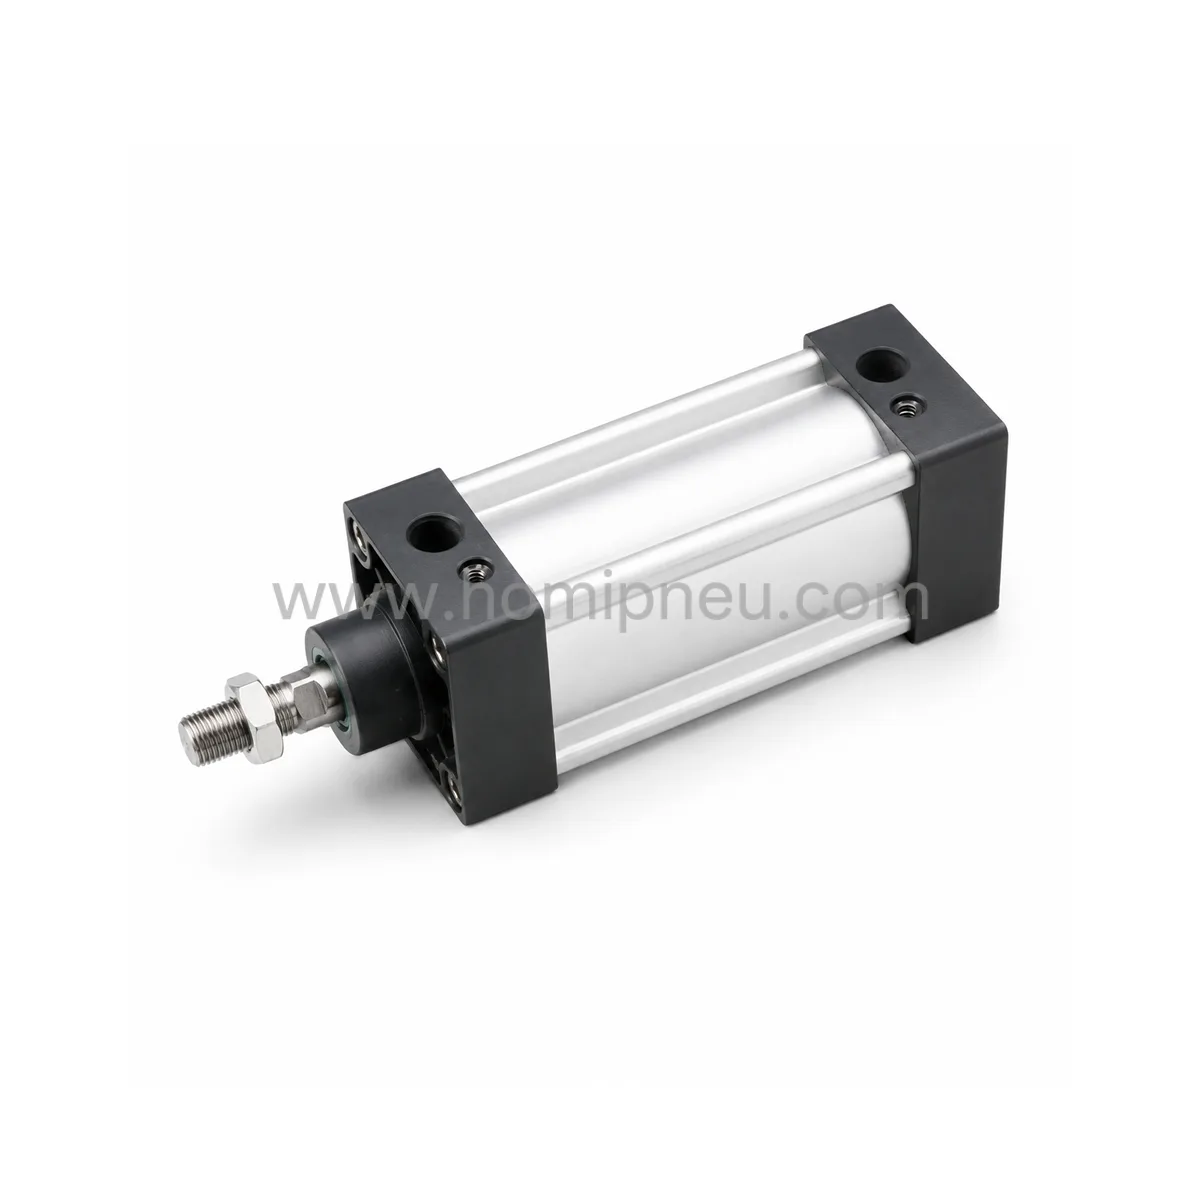

Especificações
| Parâmetro | Descrição |
|---|---|
| Nome do produto | Garra robótica com cilindro pneumático |
| Série | Série TXJ |
| Tipo de garra | Garra robótica pneumática |
| Estrutura dos dedos | Garra tipo pinça |
| Tipo de ação | Dupla ação |
| Meio de trabalho | Ar limpo |
| Pressão de operação | 0.15~0.7 MPa |
| Material do corpo | Liga de alumínio |
| Tipo de estrutura | Mecanismo de pinça pneumática |
| Tipo de montagem | Montagem multidirecional |
| Aplicações | Sistemas robóticos de manuseio / fixação / transferência |
Como solicitar

Características do produto
Estrutura compacta de garra robótica
A série TXJ utiliza uma estrutura compacta de garra pneumática adequada para sistemas de automação robótica com espaço de instalação limitado.
Desempenho estável de fixação
Proporciona movimentos de preensão suaves e repetíveis para aplicações automatizadas de manuseio e transferência.
Operação pneumática eficiente
Oferece resposta pneumática rápida e movimento de fixação estável em ambientes de produção contínua.
Corpo durável em liga de alumínio
Fabricado em liga de alumínio leve para operação prolongada em sistemas de automação industrial.
Integração flexível em equipamentos
Permite montagem multidirecional para facilitar a instalação em braços robóticos e equipamentos de automação.
Adequada para aplicações industriais de manuseio robótico
Projetada para sistemas automatizados de preensão, transferência, fixação e posicionamento.
Desempenho confiável em automação
Adequada para operações repetidas de preensão e liberação em ambientes de automação industrial.
Aplicações
Sistemas de manuseio robótico
Utilizada para prender e transferir peças em equipamentos de automação robótica.
Automação de coleta e posicionamento
Adequada para operações automatizadas de coleta e posicionamento em linhas de produção.
Equipamentos de montagem
Aplicada em máquinas de montagem que exigem preensão pneumática estável e controle de posicionamento.
Máquinas de embalagem
Utilizada em sistemas automatizados de embalagem que exigem movimentos de preensão confiáveis.
Sistemas de transferência industrial
Adequada para aplicações automatizadas de carregamento, descarregamento, classificação e transferência.
Por que escolher a HOMIPNEU
- Qualidade consistente na fabricação de garras pneumáticas
- Estrutura compacta adequada para sistemas de automação robótica
- Desempenho de preensão suave e repetível
- Suporte para estruturas de dedos e dimensões de montagem personalizadas
- Entrega confiável para pedidos industriais em grandes quantidades
- Suporte para aplicação de marca OEM e embalagens para exportação
- Suporte especializado para aplicações de automação pneumática
- Adequada para fabricantes de máquinas e integradores de automação
Perguntas frequentes
Para que é utilizada a garra robótica TXJ?
A série TXJ é comumente utilizada em manuseio robótico, sistemas de coleta e posicionamento, automação de montagem, máquinas de embalagem e aplicações de transferência industrial.
Que tipo de estrutura de preensão a série TXJ utiliza?
A série TXJ utiliza uma estrutura de preensão pneumática tipo pinça para manuseio e posicionamento estáveis de peças.
A série TXJ pode ser utilizada em equipamentos de automação robótica?
Sim, a estrutura compacta é adequada para braços robóticos, unidades de transferência e sistemas de produção automatizados.
Qual é a faixa de pressão de trabalho suportada?
A faixa típica de pressão de operação é de aproximadamente 0.15~0.7 MPa, dependendo dos requisitos da aplicação.
É possível fornecer soluções personalizadas de garras robóticas?
Sim, é possível fornecer estruturas de dedos, configurações de montagem e soluções para aplicações de automação personalizadas.
OEM & Suporte ODM
A HOMIPNEU oferece serviços de fabricação OEM e ODM para garras robóticas pneumáticas, incluindo estruturas de dedos personalizadas, dimensões de montagem, impressão de logotipo, soluções de embalagem e suporte para automação pneumática a distribuidores industriais, fabricantes de máquinas e integradores de sistemas de automação.