
Technische Daten
| Parameter | Beschreibung |
|---|---|
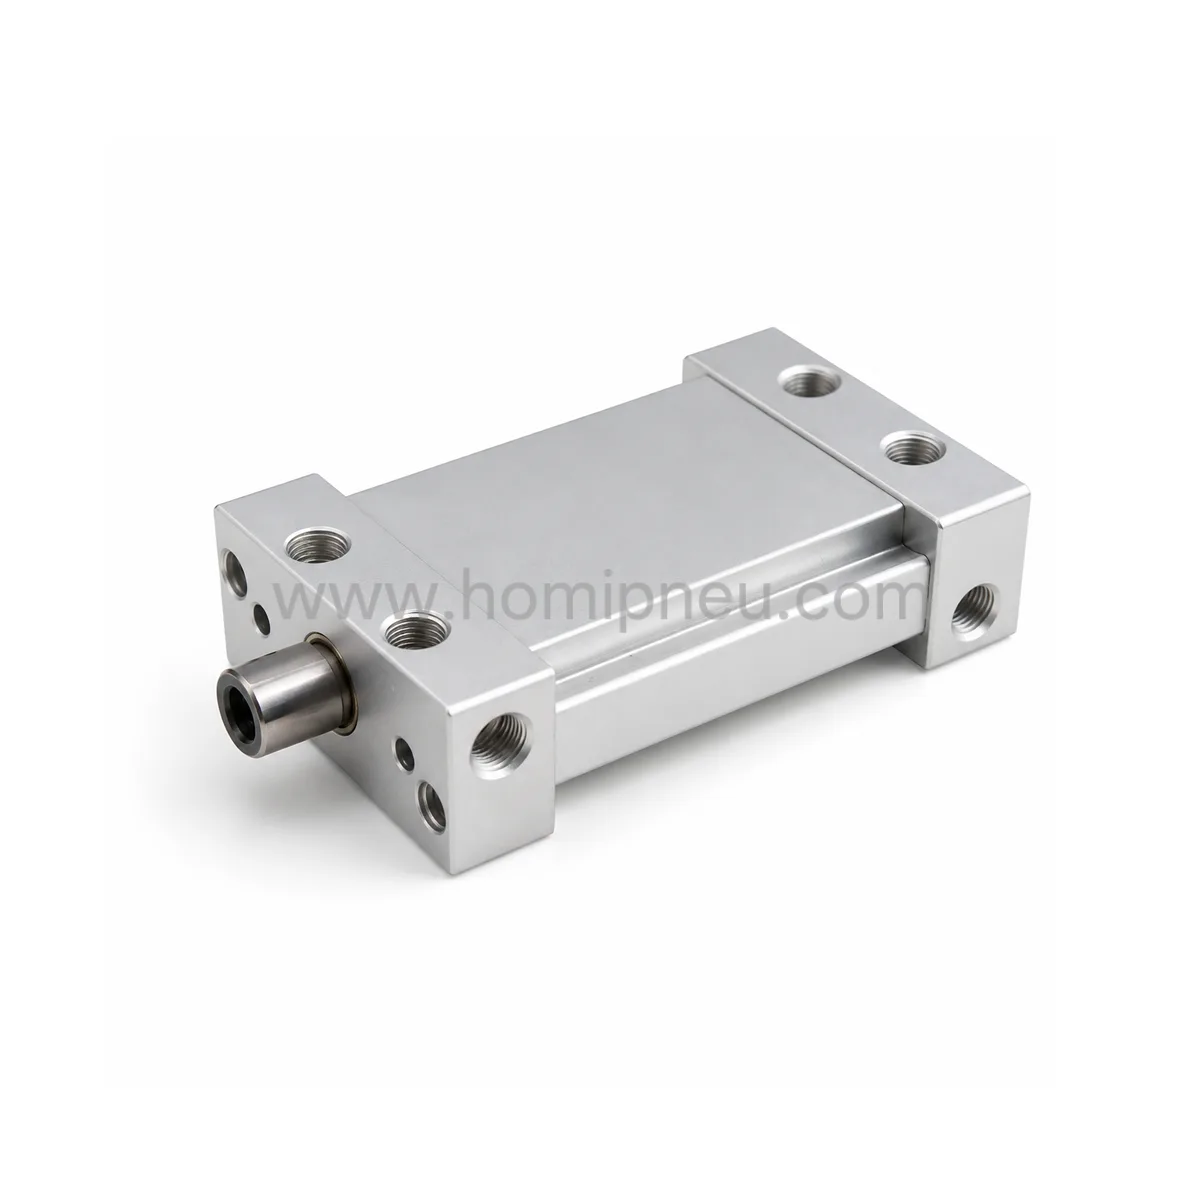
| Produktname | Pneumatischer Parallelgreifer |
| Serie | Serie MHL2 |
| Greifertyp | Parallelgreifer |
| Anzahl der Finger | 2 Finger |
| Wirkungsweise | Doppeltwirkend |
| Betriebsmedium | Saubere Luft |
| Betriebsdruck | 0.1~0.7 MPa |
| Gehäusematerial | Aluminiumlegierung |
| Führungstyp | Integrierte Linearführung |
| Montageart | Mehrseitige Montage |
| Kompatibel mit | SMC Serie MHL2 |
| Anwendungen | Pick-and-Place- / Montage- / Transfersysteme |
Bestellinformationen

Produktmerkmale
Parallele Greifstruktur
Mit einem stabilen parallelen Fingermechanismus für die präzise Werkstückhandhabung konzipiert.
Integrierte Linearführung
Mit integrierter Führungsstruktur zur Verbesserung der Greifsteifigkeit und der Stabilität der Fingerbewegung.
Stabiles Greifen mit zwei Fingern
Bietet zuverlässige Greifleistung für wiederholte Abläufe in der Industrieautomation.
Kompaktes Gehäuse aus Aluminiumlegierung
Gefertigt aus einer leichten Aluminiumlegierung für eine langlebige und kompakte Installation.
Hohe Wiederholgenauigkeit
Geeignet für Pick-and-Place-, Montage- und Transferanwendungen, die eine gleichbleibende Greifgenauigkeit erfordern.
Flexible Montagestruktur
Ermöglicht die mehrseitige Montage zur einfacheren Integration in kompakte pneumatische Automatisierungssysteme.
Einfacher Austausch in Industrieanwendungen
Idealer Ersatz für die SMC Serie MHL2 in Anwendungen mit pneumatischen Parallelgreifern.
Anwendungen
Pick-and-Place-Systeme
Zum Greifen, Umsetzen und Freigeben von Werkstücken in automatisierten Produktionslinien.
Montageautomation
Geeignet für die Handhabung, Positionierung und Zuführung von Teilen in Montagesystemen.
Verpackungsmaschinen
Für automatisierte Verpackungssysteme, die eine stabile Greifleistung erfordern.
Materialhandhabungsanlagen
Ermöglicht zuverlässige Greifbewegungen in Transfer-, Sortier- und Zuführsystemen.
Roboter-Endeffektoren
Geeignet für EOAT-Systeme, die kompakte pneumatische Greiflösungen erfordern.
Warum HOMIPNEU wählen?
- Stabile parallele Greifstruktur
- Integrierte Führung für präzise Fingerbewegungen
- Kompakte Gehäusekonstruktion aus Aluminiumlegierung
- Gleichmäßige und wiederholgenaue Greifleistung
- Geeignet für den kontinuierlichen Einsatz in der Industrieautomation
- Flexible Montage zur Integration in Anlagen
- Professionelle Unterstützung bei der Herstellung pneumatischer Greifer
- Gleichbleibende Qualität für Automatisierungsanwendungen
Häufig gestellte Fragen
Ist die Serie MHL2 mit der SMC Serie MHL2 austauschbar?
Ja, der pneumatische Parallelgreifer der Serie MHL2 ist so konzipiert, dass er in vielen industriellen Automatisierungsanwendungen mit der SMC Serie MHL2 austauschbar ist.
Wofür wird der pneumatische Greifer MHL2 verwendet?
Er wird häufig in Pick-and-Place-Systemen, der Montageautomation, Verpackungsmaschinen, Transfersystemen und für Roboter-Handhabungsanwendungen eingesetzt.
Welche Art von Führungsstruktur wird verwendet?
Die Serie MHL2 verwendet eine integrierte Linearführung, um die Greifstabilität und Wiederholgenauigkeit zu verbessern.
Welcher Betriebsdruckbereich wird unterstützt?
Der typische Betriebsdruckbereich beträgt je nach Anwendungsanforderungen etwa 0.1~0.7 MPa.
Sind kundenspezifische Greiferkonstruktionen möglich?
Ja, kundenspezifische Fingerkonfigurationen, Montagestrukturen und anwendungsspezifische Greiflösungen sind möglich.
OEM & ODM-Unterstützung
HOMIPNEU bietet professionelle OEM- und ODM-Fertigungsdienstleistungen für pneumatische Parallelgreifer, einschließlich kundenspezifischer Fingerkonstruktionen, Montageoptionen, Logokennzeichnung, Verpackungslösungen und Unterstützung bei der Industrieautomation für Händler, Maschinenhersteller und Integratoren pneumatischer Systeme.